Milo, o cão-guia robótico open-source que dispensa mapas e nuvem
Um projecto de robótica aberta quer levar navegação autónoma a pessoas cegas com hardware barato e IA a correr localmente. Mais laboratório do que produto, mas com ambição certa.
Um projecto de robótica aberta quer levar navegação autónoma a pessoas cegas com hardware barato e IA a correr localmente. Mais laboratório do que produto, mas com ambição certa.
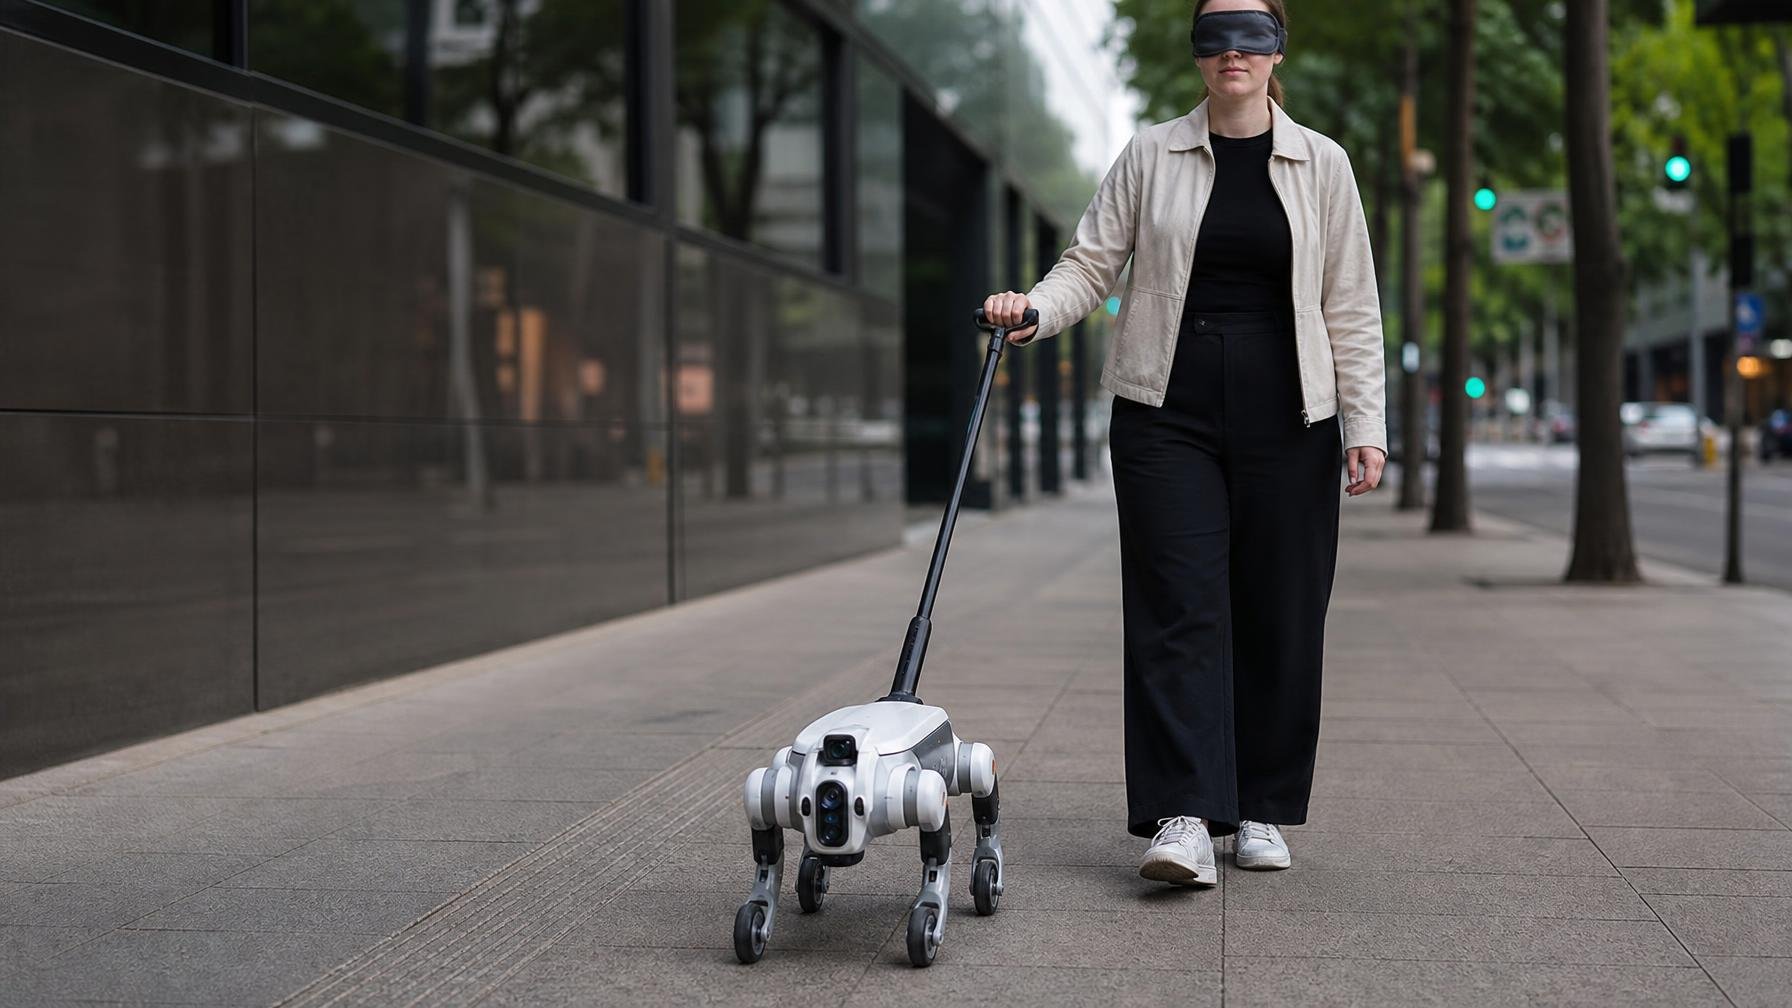
Chama-se Milo, parece um cruzamento entre trolley high-tech e andarilho futurista, e quer fazer de cão-guia robótico para pessoas cegas ou com baixa visão. O projecto, apresentado por uma equipa de investigadores, junta navegação autónoma, inteligência artificial a correr a bordo e hardware de baixo custo, tudo em regime open-source. A ideia é simples e ambiciosa: dar mais autonomia de movimento sem depender de serviços na nuvem, subscrições ou mapas pré-carregados.
Ao contrário de muitos sistemas de navegação assistida que vivem obcecados com cartografia pré-renderizada, Milo trabalha em tempo real. O robô detecta caminhos possíveis, evita pessoas e obstáculos e vai construindo um mapa do que o rodeia à medida que anda. Se um objecto fica temporariamente fora de vista, o sistema mantém memória do ambiente e consegue continuar a tomar decisões sensatas. Tudo isto baseado em modelos de IA treinados com reinforcement learning, em ambientes simulados onde a equipa atirou ao robô uma bateria de cenários e obstáculos antes de o pôr a circular no mundo físico.
Um detalhe relevante é a forma como Milo “vê” o mundo. Em vez de depender de câmaras frontais muito sensíveis a luz e sombras, o sistema trabalha com uma espécie de vista de topo, um bird’s-eye view, o que ajuda a manter consistência em diferentes condições de iluminação e contextos, de corredores interiores a passeios na rua. No punho telescópico, sensores detectam a posição e a orientação da pessoa, para ajustar a trajectória sem puxões bruscos. Em teoria, é o equivalente digital daquele entendimento quase intuitivo que um cão-guia humano e o seu companheiro desenvolvem ao longo dos anos.
O projecto assume-se abertamente como plataforma de investigação. Os investigadores libertaram esquemas de hardware, software de simulação e modelos de IA já treinados em modo open-source, para que outros laboratórios e equipas possam analisar, modificar e construir em cima do que já foi feito. Para quem anda a montar protótipos de robôs assistivos, isto vale ouro: reduz tempo de desenvolvimento, facilita auditoria e permite que universidades com menos orçamento consigam experimentar sério. Para um público português, lembra um pouco o esforço de algumas startups europeias que querem ter cadeias de produção de robôs mais autónomas, como discutimos quando falámos da startup que tenta montar robots sem depender da China.
Claro que há um fosso enorme entre um protótipo em pista de obstáculos e um dispositivo certificado a guiar pessoas cegas em Lisboa, Porto ou São Paulo. A fiabilidade tem de ser extrema, a responsabilidade legal não é trivial e a aceitação cultural de trocar um cão real por um carrinho robótico não é garantida. Além disso, em países como Portugal, onde o acesso a cães-guia continua limitado e caro, um sistema assim só faz sentido se chegar ao mercado com custos totais muito baixos e manutenção clara. Mesmo assim, como demonstração de que a robótica open-source pode atacar problemas de acessibilidade sérios, Milo acerta no alvo. Se os próximos passos forem tão abertos como este primeiro, mais depressa veremos robôs de assistência realmente adaptados às cidades em vez de soluções fechadas desenhadas de longe.
Fonte: Open Source For You

Os primeiros Nest Learning Thermostat perderam funções ligadas à cloud em 2025 e ficaram reduzidos ao básico. Um projeto open source devolve-lhes agendamento remoto, integrações e um pouco…

A fuga não é só por causa da IA do Copilot. Há uma lista crescente de queixas e alternativas maduras para onde comunidades inteiras estão a migrar.

Mapas de divisão, câmaras, microfones e cloud transformaram os aspiradores‑robô em sensores ambulantes. O problema não é só técnico, é de modelo de negócio e de políticas de…

Os novos óculos inteligentes da HTC fazem quase o mesmo que os de Meta, mas trocam a sede de dados por limites claros: IA sem login, vídeos cifrados…
Comentários · 0